在制造业智能化转型的浪潮中,冲床冲压机械手作为实现冲压车间无人化、少人化的核心装备,正受到越来越多机械设备贸易商的关注。本文将从机械设备贸易的视角出发,系统讲解冲床冲压机械手的工作原理与完整作业流程,帮助采购方与贸易从业者深入理解这一自动化设备的价值与应用逻辑。
一、冲床冲压机械手的基本工作原理
冲床冲压机械手是一种专门配套于冲床(压力机)的自动化上下料装置,其核心工作原理可概括为“程序控制下的多轴联动空间搬运”。具体而言,机械手通过伺服电机或气动驱动系统,在控制系统发出的脉冲信号指挥下,完成从取料位到冲床模具腔内、再从模具腔到成品放置位的精准转移。
与传统人工操作相比,机械手的工作原理强调三个关键点:
第一,精准定位。机械手各轴(通常为X、Y、Z三轴,或增加旋转轴)均配备编码器反馈,重复定位精度可达±0.05mm以内,确保坯料准确送入模具中心。
第二,同步信号交互。机械手需要与冲床滑块运动曲线实现信号互锁——只有滑块到达上死点且安全门打开时,机械手才可进入模区取放料,从根本上避免误冲压事故。
第三,高速节拍匹配。机械手的运动速度必须与冲床的行程次数(SPM)相匹配,通常要求单次取放料循环时间低于冲床单次冲压周期,从而发挥冲床的最大产能。
二、冲床冲压机械手的系统构成
从设备贸易的角度看,一套完整的冲床冲压机械手通常由以下几部分组成:
- 机械本体:包括横行轴、引拔轴、上下轴及手臂治具,决定搬运范围与负载能力。
- 驱动系统:伺服电机或气缸,伺服方案精度高、柔性好,气动方案成本低、速度快。
- 控制系统:PLC或专用运动控制器,负责路径规划、信号处理与安全逻辑。
- 传感系统:包括磁性开关、光电传感器、压力传感器等,用于检测料片有无、位置到位及异常状态。
- 端拾器(治具):根据工件形状定制,常见有真空吸盘、电磁铁、机械夹爪等形式。
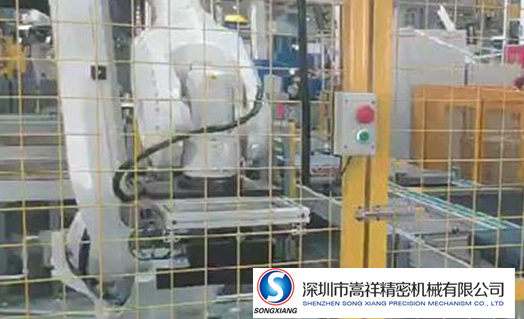
- 安全防护装置:安全围栏、光幕、安全门锁等,确保人机协作安全。
三、冲床冲压机械手完整作业流程
以下以典型的单冲床配套机械手为例,说明一次完整冲压循环的流程:
步骤1:初始化与待机
设备上电后,机械手执行回原点动作,各轴依次返回机械零点,控制系统完成参数自检,冲床处于上死点待机状态。
步骤2:取料
当冲床发出允许取料信号后,机械手横行轴移动至原料摆放区上方,上下轴下降,端拾器(如真空吸盘)吸附坯料。传感器确认料片已抓取后,上下轴上升。
步骤3:送料入模
机械手将坯料搬运至冲床模具正上方,横行轴与引拔轴联动完成对中定位。待冲床滑块确认停在上死点且安全门开启后,上下轴下降,将坯料准确放入下模定位销或定位块中。端拾器释放坯料并上升退出模区。
步骤4:冲压成型
机械手发出“放料完成”信号,冲床收到信号后启动滑块下行,完成一次冲压成型。机械手此时已退出至安全位置等待。
步骤5:成品取出
冲床滑块完成冲压回升至上死点并发出“冲压完成”信号后,机械手再次进入模区,端拾器抓取成型后的工件,上下轴上升并将其搬运至成品输送带或码垛工位。
步骤6:循环复位
机械手释放成品后返回待机位,准备下一个循环。整个流程周而复始,实现连续自动化生产。
四、机械设备贸易中的选型要点
对于从事冲床冲压机械手贸易的从业者而言,向客户推荐设备时需重点关注以下参数:
- 负载能力:根据客户最大工件重量选择,一般建议留有余量20%-30%。
- 行程范围:需匹配冲床台面尺寸及原料/成品摆放位置。
- 节拍速度:结合客户冲床SPM及稼动率要求,确保产能匹配。
- 适用工艺:单工序、多工序连线还是多台冲床串联,方案差异较大。
- 品牌与售后:关注伺服、减速机、控制器等核心部件的品牌与维保便利性。
五、
冲床冲压机械手不仅是简单的“机器换人”,更是提升冲压一致性、降低工伤风险、优化生产节拍的综合性解决方案。在机械设备贸易中,清晰掌握其工作原理与作业流程,能够帮助贸易商更专业地对接制造企业的实际需求,精准推荐配置方案,从而在激烈的市场竞争中赢得客户信任。随着柔性制造与工业物联网的深入发展,支持快速换型、远程监控的智能机械手将成为冲压自动化领域的主流产品,值得行业持续关注。